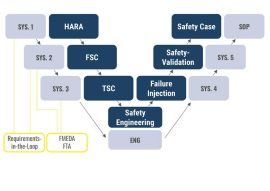
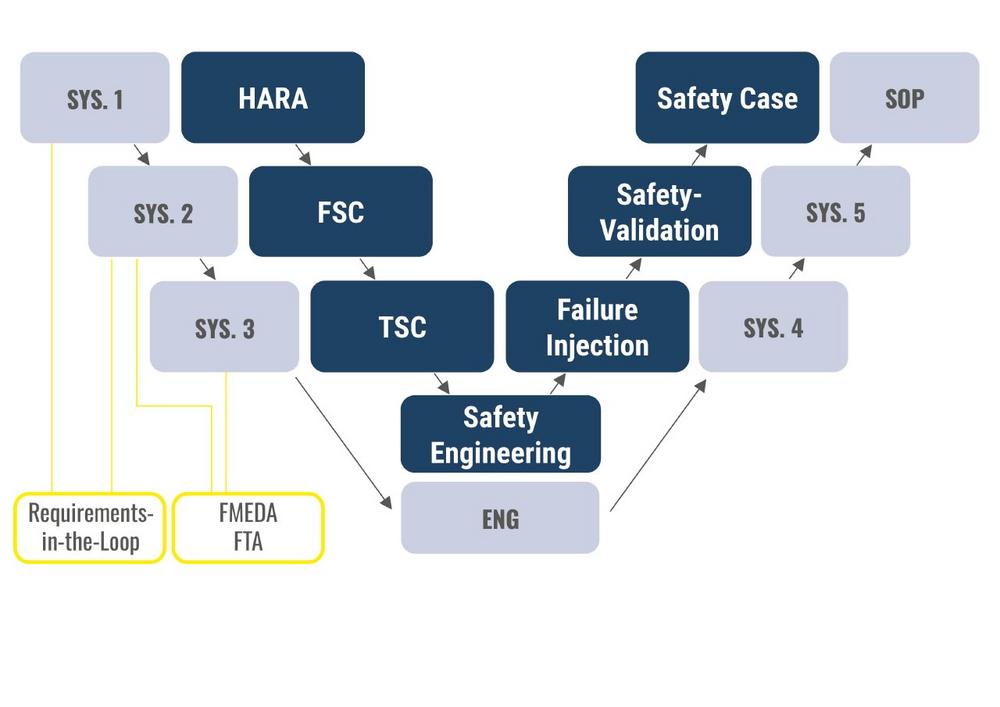
Ein sicherheitskritisches Drive-by-Wire-System kann technisch überzeugend ausgelegt sein. Für OEMs, Tier-1-Zulieferer und Systemintegratoren reicht das allein jedoch nicht aus. Funktionale Sicherheit muss nachvollziehbar nachgewiesen werden – gegenüber Gutachtern und Genehmigungsstellen ebenso wie innerhalb der eigenen Entwicklungsorganisation: Warum wurde ein Sicherheitsziel definiert? Welche Anforderungen wurden daraus abgeleitet? Wie setzt die Systemarchitektur […]
Firma Arnold NextG
52 Beiträge
Bei klassischen Fahrzeugsystemen kann eine Sicherheitsstrategie darin bestehen, eine fehlerhafte Funktion abzuschalten und die Kontrolle an den Fahrer zurückzugeben. Doch was passiert, wenn kein Fahrer mehr als Rückfallebene zur Verfügung steht? Für autonome und teleoperierte Fahrzeuge verändert sich damit eine grundlegende Annahme der Sicherheitsarchitektur: Der sichere Zustand kann nicht mehr […]

Ein autonomes Shuttle im Stadtverkehr, ein Traktor auf dem Feld oder ein Radlader auf der Baustelle bewegen sich in unterschiedlichen Risikowelten. Entsprechend gelten unterschiedliche Normen für die funktionale Sicherheit. Was aber passiert, wenn eine Drive-by-Wire-Plattform in mehreren dieser Welten eingesetzt werden soll? Dann reicht es nicht, einzelne Normen nebeneinander zu […]
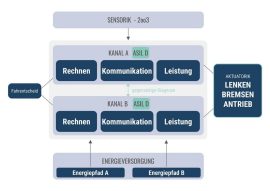
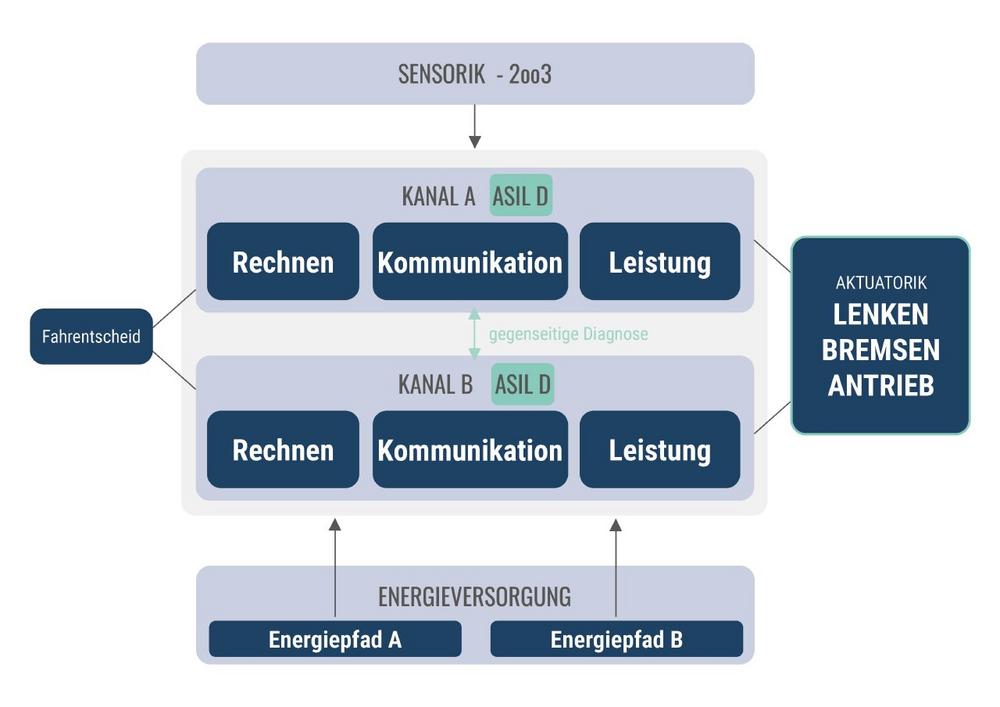
Autonome und ferngesteuerte Fahrzeuge stellen neue Anforderungen an die Fahrzeugarchitektur. Wo Lenkung, Bremse und Antrieb elektronisch angesteuert werden, muss die Kontrolle über die Fahrzeugbewegung jederzeit sichergestellt sein – auch im Fehlerfall. Damit wird Drive-by-Wire zur sicherheitskritischen Control Layer zwischen Fahrbefehl und Fahrzeugbewegung. Ob der Befehl von einem autonomen Fahrsystem, einem […]

. Kernaussagen: Die neuen ADS-Regelwerke sind technologie-neutral, betrachten Sicherheit jedoch über Entwicklung, Genehmigung und Betrieb hinweg. Damit wird die sichere Umsetzung digitaler Fahrentscheidungen zu einem eigenständigen Architektur- und Nachweisthema. Arnold NextG beschreibt Safety-by-Wire® und NX NextMotion als plattformunabhängige Control Layer zwischen ADS, Teleoperation, Fahrerinteraktion und Fahrzeugbewegung Mit der Verabschiedung der […]

Viele autonome Shuttle-Projekte gelten heute als Erfolg, weil die Fahrzeuge fahren. Sie absolvieren Testkilometer, meistern definierte Strecken und demonstrieren zuverlässig ihre Fahrfunktion. Die entscheidende Frage bleibt dabei oft unbeantwortet: Was sagt das eigentlich über den späteren Betrieb aus? Genau hier beginnt ein grundlegendes Problem vieler heutiger Projekte. Denn wer nur […]

Autonome Mobilität wird häufig als Technologiefrage diskutiert. Sensorik, Software und Fahrfunktion stehen im Mittelpunkt vieler Debatten. Für den erfolgreichen Übergang vom Pilotprojekt in den Regelbetrieb entscheidet jedoch eine andere Dimension: die Organisation von Verantwortung. Denn autonome Fahrzeuge fahren nicht isoliert – sie werden Teil eines Systems, das überwacht, betrieben, gewartet […]

Autonome Fahrzeuge können heute bereits zuverlässig fahren. Die eigentliche Herausforderung beginnt jedoch dort, wo aus einem Pilotprojekt ein dauerhaft stabiler, wirtschaftlicher und sicher kontrollierbarer Regelbetrieb werden soll. Die Diskussion über autonome Mobilität konzentriert sich häufig auf technologische Machbarkeit. Dabei wird eine entscheidende Frage oft zu spät gestellt: Kann ein autonomes […]
Arnold NextG beteiligt sich am Sponsoring von Dörr Motorsport beim 24-Stunden-Rennen Nürburgring 2026. Der McLaren 720S GT3 Evo tritt in einem Design an, das vom legendären Benetton B195 inspiriert ist, mit dem Michael Schumacher 1995 seinen zweiten Formel-1-Weltmeistertitel gewann. Auch die Fahreranzüge greifen den ikonischen Retro-Look auf; zwei Overalls werden […]


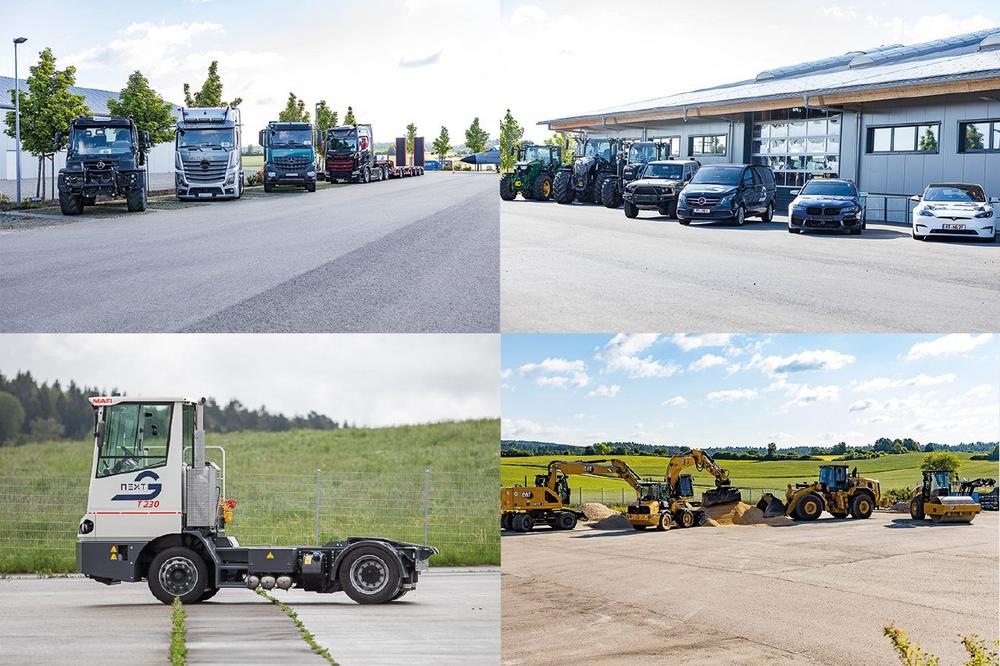


Autonome Fahrzeuge werden oft als Neuentwicklung gedacht. In der Praxis entsteht Autonomie jedoch in bestehenden Fahrzeugen, Flotten und Prozessen – und genau dort entscheidet sich ihre Skalierbarkeit. Viele Diskussionen über autonomes Fahren beginnen mit einer idealisierten Ausgangssituation: neue Fahrzeugplattformen, saubere Architekturen und vollständig kontrollierte Entwicklungsumgebungen. Autonomie erscheint dabei als etwas, […]